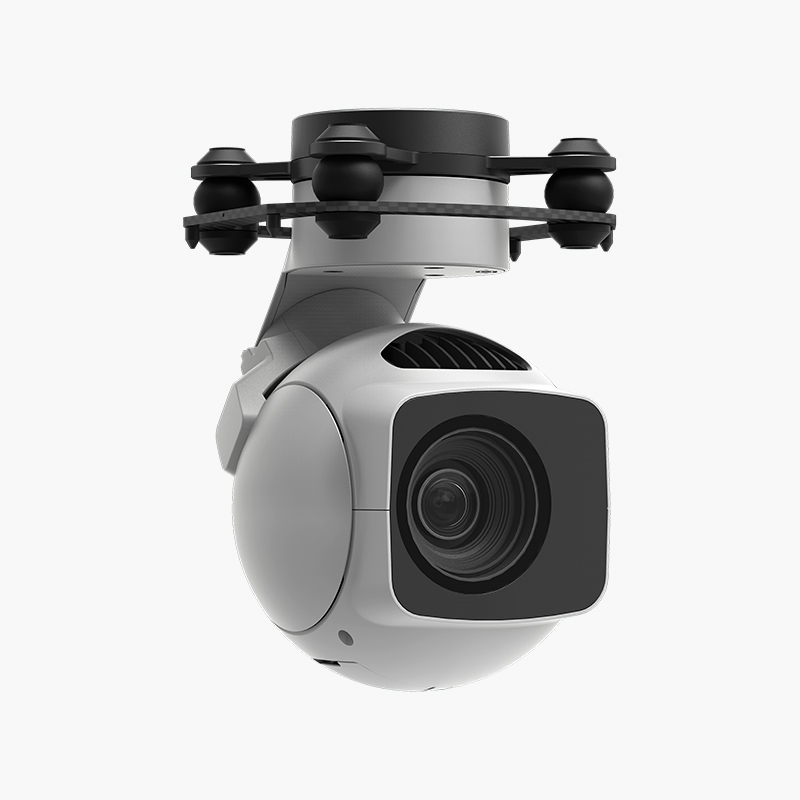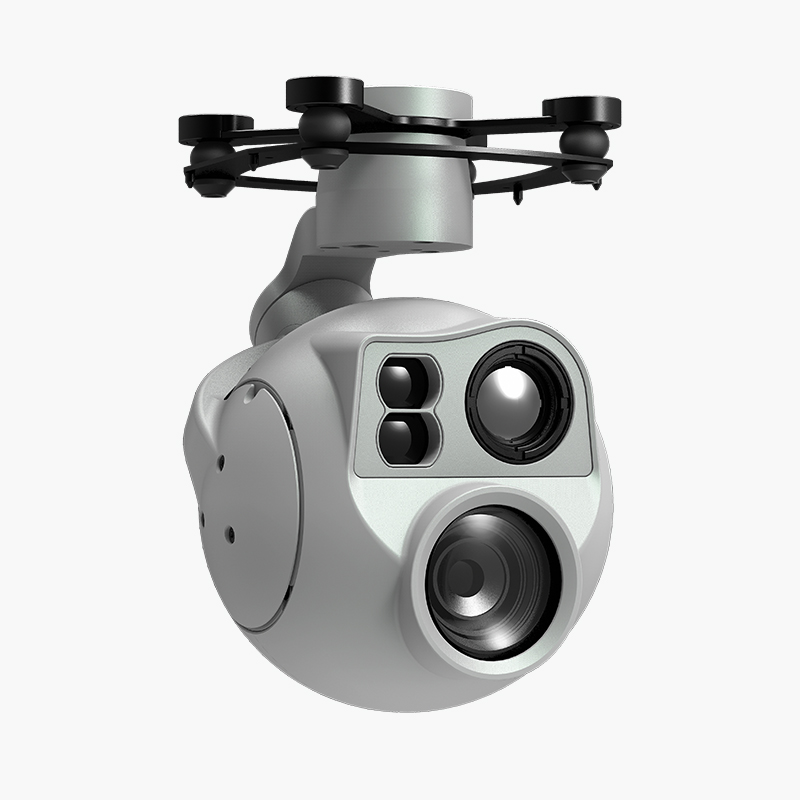
D-125
D-125AI Pod esférico triple sensor inteligente
Desde$11,940FOB / EXW · USD
Características principales
- La detección y el seguimiento multitarget con IA reconoce personas y vehículos en imagen, se fija en cualquiera de ellos y lo sigue.
- Combina una cámara de zoom híbrido 120×, una cámara térmica y un telémetro láser en un solo pod: operación todo tiempo en una unidad.
- Una carcasa esférica compacta sobre una estructura de estabilización no ortogonal de 3 ejes reduce al mínimo el radio de giro y la carga de viento.
- El eje de guiñada gira de forma continua 360°×N. Control por red, serie y S.BUS con protocolo privado y MAVLink para un desarrollo secundario sencillo.
- Algoritmos complementarios de doble IMU con control térmico y fusión de datos inerciales del portador: estabilización de ±0,01°, el pod se mantiene estable en maniobras bruscas.
- Montaje normal e invertido para una instalación rápida en cualquier plataforma portadora.
- Con el software Dragonfly, el vídeo aparece en el PC sin trabajo de protocolo y el pod se controla desde la misma ventana.
- La función Galería del software Dragonfly descarga fotos y vídeos directamente.
- Con la versión personalizada de QGC se combina con controladoras de vuelo abiertas y expone todas las funciones del pod.
- El vídeo superpone latitud, longitud y altitud como OSD; las fotos llevan la posición de disparo en EXIF; los flujos incluyen SEI.
- Entrada de tensión amplia de 20–53 VDC.
Especificaciones
Especificaciones
| Nombre del producto | D-125AI |
|---|---|
| Dimensiones | 142 x 125 x 187mm |
| Peso | 1055g |
| Tensión de funcionamiento | 20 ~ 53 VDC |
| Consumo | 10.7W (en reposo, medición apagada) / 40.0 W (pico, medición encendida) |
| Montaje | normal / invertido |
| Exactitud de geolocalización [1] | error horizontal: 1.8m error vertical: 0.7m |
| Horizontal 17,4 m, vertical 6,7 m | @ |
| Horizontal 33,8 m, vertical 13,7 m | @ |
| Tipo de estabilizador | estabilización mecánica no ortogonal de 3 ejes |
| Precisión de estabilización | ±0.01° |
| Rango controlable | inclinación: -120°–+40°, alabeo: ±40°, giro: ±360° continuo |
| Velocidad máx. controlable | ±200°/s |
| Sensor de imagen | 1/2.8 pulgadas CMOS, píxeles efectivos 4,09 MP |
| Óptica | Distancia focal: 4.7–141mm (equiv. 35 mm: 27.9–837mm) apertura: f/1.5–f/4.0 HFOV: 59.5°– 2.2° VFOV: 35.8°– 1.2° DFOV: 66.6°– 2.5° |
| Resolución | 2688(H) x 1520(V) |
| Tamaño de píxel | 2.0μm(H) x 2.0μm(V) |
| Zoom óptico | 30x |
| Zoom digital equivalente | 4x |
| Alcance de detección | EN62676-4:2015 |
| Criterio de Johnson | peatón: 37500m vehículo pequeño: 115000m vehículo grande: 245000m |
| Alcance de reconocimiento | EN62676-4:2015 |
| Criterio de Johnson | peatón: 9375m vehículo pequeño: 28750m vehículo grande: 61250m |
| Alcance de identificación | EN62676-4:2015 |
| Criterio de Johnson | peatón: 4688m vehículo pequeño: 14375m vehículo grande: 30625m |
| Sensor térmico | microbolómetro VOx no refrigerado |
| Óptica | Distancia focal: 25mm (equiv. 35 mm: 93.2mm) apertura: f/1.0 HFOV: 17.5° VFOV: 14.0° DFOV: 22.3° |
| Resolución | 640(H) x 512(V) |
| Tamaño de píxel | 12μm(H) x 12μm(V) |
| Zoom digital equivalente | 8x |
| Rango espectral | 8~14μm |
| Sensibilidad (NETD) | <50mk@F1.0@25℃ |
| Alcance de detección | Criterio de Johnson |
| Alcance de reconocimiento | peatón: 260m vehículo pequeño: 799m vehículo grande: 1701m |
| Alcance de identificación | peatón: 130m vehículo pequeño: 399m vehículo grande: 851m |
| Medición de temperatura | opcional (modelo termométrico) |
| Modo de medición | medición puntual y por área |
| Rango de medición | ganancia alta: -20°C–150°C ganancia baja: 0°C–550°C |
| Alarma de temperatura | alarmas de alta y baja temperatura |
| Protección contra quemadura solar | compatible [5] |
| Paletas | blanco caliente, negro caliente, contorno, lava, hierro, hierro caliente, médico, ártico, arcoíris 1, arcoíris 2 |
| Longitud de onda | 905nm |
| Potencia láser máxima | 1mW |
| Ángulo del haz | 2.5mrad |
| Diámetro del punto | 0.25m@100m |
| Clase de seguridad ocular | Class 1M(IEC 60825-1:2014) |
| Exactitud de medición | ±0.3m(≤ 300m)/ ±1.0m(>300m) |
| Rango de medición | 5-2000m (diámetro 12m, 20% reflectividad vertical blanco) |
| Tamaño del objetivo | ≥ 30x20 px |
| Tasa de reconocimiento | ≥ 85% |
| Objetivos máx. | ≤ 50 |
| Tamaño del objetivo de seguimiento | 16x16~256x256 px |
| Frecuencia de actualización del error | 30Hz |
| Latencia de salida del error | ≤ 60ms |
| Desviación de píxel del objetivo | ≤ ±1 px |
| Velocidad de seguimiento | >24 px/ fotograma |
| Tiempo de memoria del objetivo | >5s |
| Formato de foto | JPEG |
| Resolución máx. de foto | 1920 x 1080 |
| EXIF de foto | posición de disparo |
| Formato de vídeo | MP4 |
| Resolución máx. de vídeo | flujo: 1920 x 1080 @25fps grabación: 1920 x 1080 @30fps |
| Codificación de vídeo | H.264,H.265 |
| Protocolo de transmisión | RTSP |
| Tarjeta de memoria | admite hasta 256GB capacidad, clase de velocidad U3/V30 microSD tarjeta |
| Temperatura de funcionamiento | -20℃~50℃ |
| Temperatura de almacenamiento | -40℃~60℃ |
| Humedad de funcionamiento | ≤85%RH (sin condensación) |